Onda da Inteligência Corporal: Demanda de Fixadores nas Juntas e Atuadores de Robôs Humanoides
Resumo Executivo
Os robôs humanoides distribuem por todo o corpo juntas essenciais — quadril, joelho, ombro, tornozelo — além de mecanismos ágeis como dedos e pontas dos dedos. Essas regiões movimentam-se com frequência, vibram continuamente e dispõem de espaço compacto; os fixadores devem ser pequenos e leves o bastante e, ao mesmo tempo, manter a conexão confiável em movimentos recorrentes de alta frequência. Diferentemente dos automóveis, as conexões de robô valorizam a retenção de precisão e a miniaturização, e não uma força de aperto simplesmente grande.
Índice
- Três Exigências dos Robôs Humanoides aos Fixadores
- Juntas e Redutores: a Função de Posicionamento dos Parafusos de Ombro
- Atuadores e Polias de Transmissão: Seleção de Parafusos Antifrouxamento de Alta Resistência
- Rótulas de Extremidade de Haste e Estruturas Articuladas
- Componentes Leves: Insertos de Rosca e Arruelas Antifrouxamento
- Lista de Seleção e Recomendações de Engenharia
Os robôs humanoides distribuem por todo o corpo juntas essenciais — quadril, joelho, ombro, tornozelo — além de mecanismos ágeis como dedos e pontas dos dedos. Essas regiões movimentam-se com frequência, vibram continuamente e dispõem de espaço compacto; os fixadores devem ser pequenos e leves o bastante e, ao mesmo tempo, manter a conexão confiável em movimentos recorrentes de alta frequência. Diferentemente dos automóveis, as conexões de robô valorizam a retenção de precisão e a miniaturização, e não uma força de aperto simplesmente grande.
Três Exigências dos Robôs Humanoides aos Fixadores
Os objetivos de projeto dos fixadores para robôs humanoides podem ser resumidos em três pontos: alta precisão — as superfícies de posicionamento das juntas não podem formar folgas devido ao afrouxamento da conexão; alto antifrouxamento — a pré-carga não pode decair sob vibração recorrente contínua; leveza — cada conector afeta diretamente o consumo de energia e a autonomia do conjunto. Daí derivam várias linhas de produto: parafusos de ombro para o posicionamento de juntas, parafusos antifrouxamento de alta resistência para conexões estruturais, insertos de rosca para carcaças de liga leve e arruelas antifrouxamento para pontos de vibração.
| Região | Fixador Típico | Requisito Central | Material / Classe Habitual |
|---|---|---|---|
| Juntas quadril/joelho/ombro | Parafuso de ombro, arruela antifrouxamento | Precisão de posicionamento, antivibração, longa vida | Liga de aço 12.9/14.9 |
| Atuador de dedo/ponta | Parafuso antifrouxamento de alta resistência | Miniaturização, antifrouxamento, anticorrosão | Liga de titânio 10.9/12.9; alumínio alta resistência 6.8 |
| Estrutura de tronco/braço | Insertos de rosca | Reforçar rosca em material mole, evitar escorregamento | Insertos de aço inoxidável |
| Sensor / tampa de carcaça | Microparafuso, parafuso cativo | Precisão, montável/desmontável, antiqueda | Aço inoxidável, titânio |
Juntas e Redutores: a Função de Posicionamento dos Parafusos de Ombro
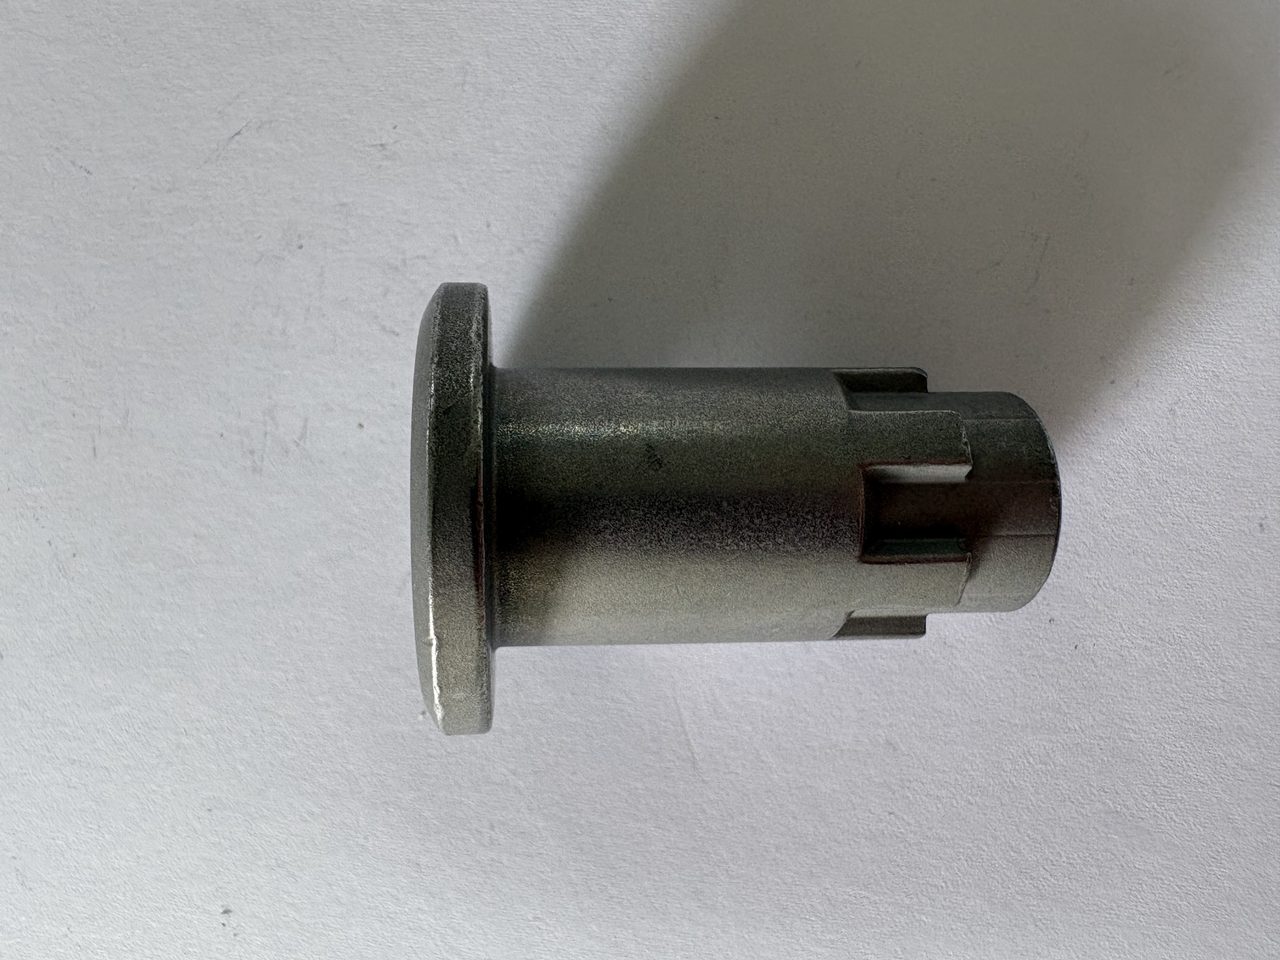
O parafuso de ombro (parafuso de espigão) é um componente básico-chave nas juntas e estruturas de movimento dos robôs humanoides, assumindo simultaneamente três funções — conexão, posicionamento e suporte rotativo: a parte cilíndrica do ombro funciona como eixo de posicionamento e superfície de apoio da articulação, enquanto a rosca aperta a estrutura da junta. Como a precisão do diâmetro e do comprimento do ombro determina diretamente a folga de movimento da junta, esse tipo de parafuso exige controles rigorosos de coaxialidade, batimento de face e deformação por tratamento térmico, sendo usado com frequência nos joelhos, tornozelos, mãos ágeis e pontos de instalação de atuadores.
Atuadores e Polias de Transmissão: Seleção de Parafusos Antifrouxamento de Alta Resistência
Regiões como atuadores de ponta de dedo e polias de transmissão dispõem de espaço reduzido e movimento frequente, exigindo que o fixador permaneça pequeno e, ao mesmo tempo, alta resistência e antifrouxamento. Em engenharia, costumam ser usados parafusos antifrouxamento de alta resistência em liga de aço classe 12.9 e até 14.9, com tratamentos especiais de rosca e superfície, economizando espaço e aumentando a confiabilidade e a resistência à corrosão. Para regiões sensíveis ao peso, usam-se parafusos de liga de titânio classe 10.9/12.9 ou parafusos de alumínio de alta resistência classe 6.8, resolvendo a corrosão galvânica das conexões de magnésio enquanto reduzem o peso.
Rótulas de Extremidade de Haste e Estruturas Articuladas
A rótula de extremidade de haste é o componente articulado central dos atuadores lineares (atuadores de fuso) e das estruturas de biela, usada em articulações flexíveis que permitem oscilações controladas em várias direções; é o elemento central do movimento biónico do robô. O fixador que a acompanha deve suportar cargas alternadas e desgaste por oscilação no ponto articulado, exigindo alta resistência, resistência ao desgaste e capacidade antifrouxamento, geralmente em conjunto com parafusos de ombro e porcas de travamento, para manter a folga da articulação estável a longo prazo.
Componentes Leves: Insertos de Rosca e Arruelas Antifrouxamento
A estrutura do tronco, a estrutura dos braços e as estruturas principais de carga das pernas do robô empregam maciçamente ligas leves e compósitos; rosqueá-las diretamente favorece o escorregamento. Nesse caso, usam-se insertos de rosca para reforçar a conexão roscada de componentes leves, resolvendo três problemas: evitar o escorregamento da rosca, aumentar a resistência da conexão e prolongar a vida útil. Já nas juntas essenciais de quadril, joelho e ombro e nos módulos de sensores de precisão, usam-se arruelas antifrouxamento: predominantemente de aço carbono e aço inoxidável, com aplicações de alto nível evoluindo para ligas de aço de alta resistência e compósitos leves, a fim de atender à vibração de alta frequência, à alta precisão e à longa vida.
Lista de Seleção e Recomendações de Engenharia
- Posicionamento de juntas: parafuso de ombro, selecionado pela precisão de contato do ombro e pela exigência de cisalhamento, controlando a deformação térmica.
- Conexão estrutural antifrouxamento: parafuso antifrouxamento de liga de aço 12.9/14.9, com tratamento antifrouxamento da rosca.
- Redução de peso: parafuso de titânio 10.9/12.9 ou de alumínio de alta resistência 6.8, evitando simultaneamente a corrosão galvânica.
- Estrutura de liga leve: inserto de rosca reforça a rosca, evitando escorregamento em montagens e desmontagens repetidas.
- Juntas vibratórias: arruela antifrouxamento de alta resistência, escolhendo aço carbono/liga de aço/compósito conforme o nível de vibração.
Os fixadores de robôs humanoides são, em essência, um "sistema de conexão de alta precisão, alta confiabilidade e leveza no espaço de milímetros". O afrouxamento ou a folga de um único parafuso é amplificado pelo movimento multigraus em um problema de precisão de todo o conjunto.
Conclusão
Os robôs humanoides elevam os fixadores de conectores comuns a peças básicas de movimento de precisão: os parafusos de ombro cuidam do posicionamento das juntas e do suporte rotativo, os parafusos antifrouxamento de alta resistência cuidam da conexão estrutural dos atuadores, os insertos de rosca reforçam as estruturas de liga leve e as arruelas antifrouxamento defendem os pontos de vibração de alta frequência. Em materiais, forma-se a combinação de liga de aço 12.9/14.9, liga de titânio 10.9/12.9 e liga de alumínio de alta resistência 6.8. A YF Zhichengjia oferece seleção e personalização de parafusos de ombro, parafusos antifrouxamento de alta resistência, insertos de rosca e arruelas antifrouxamento para o setor de inteligência corporal. Veja mais na base de documentos técnicos ou fale com nossos engenheiros.